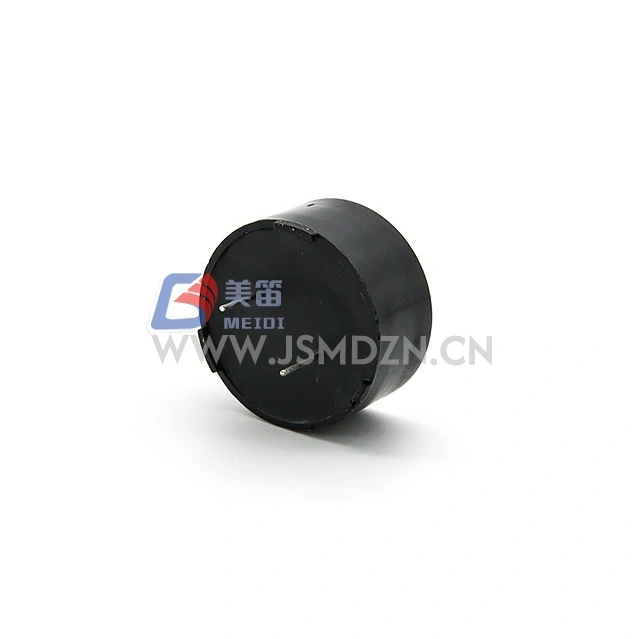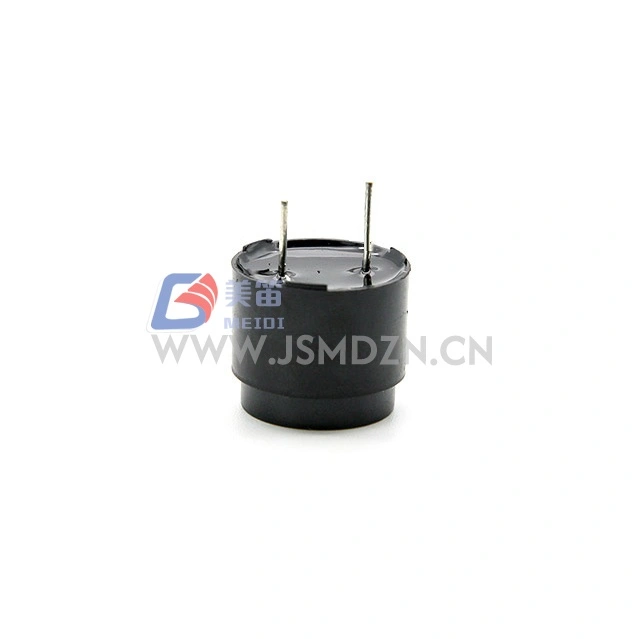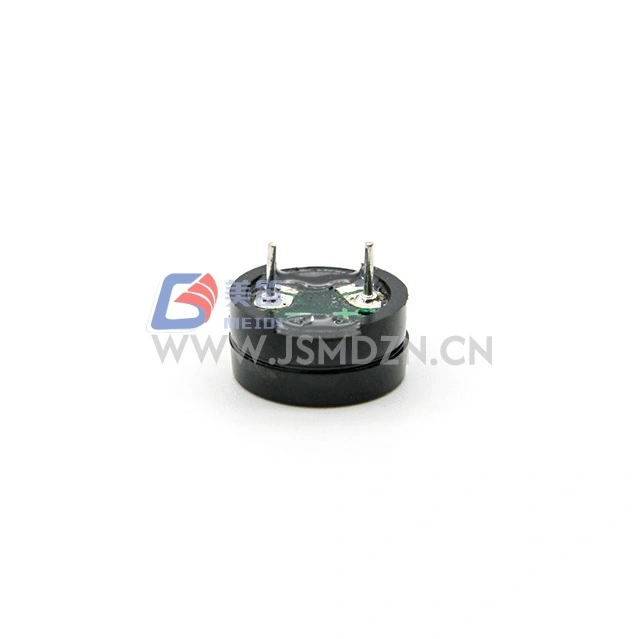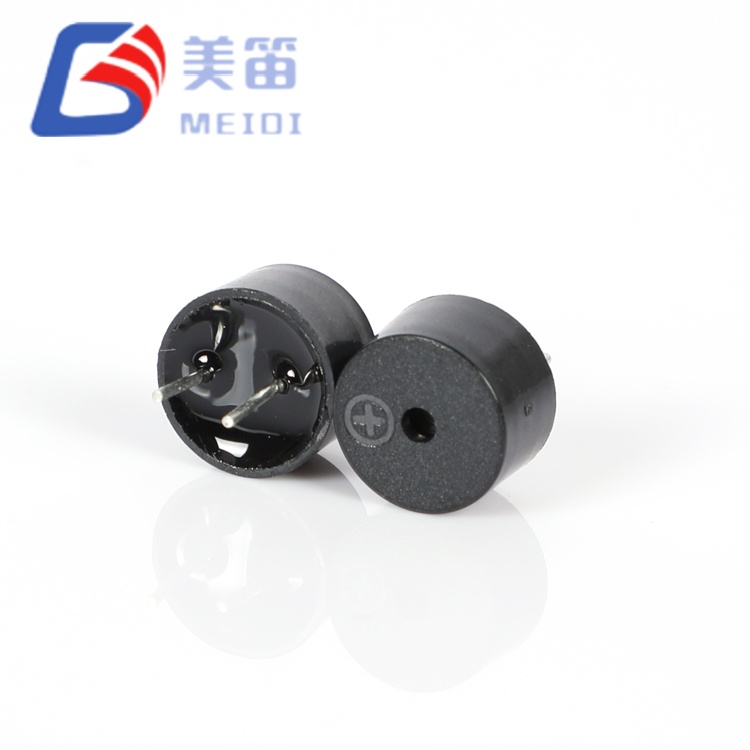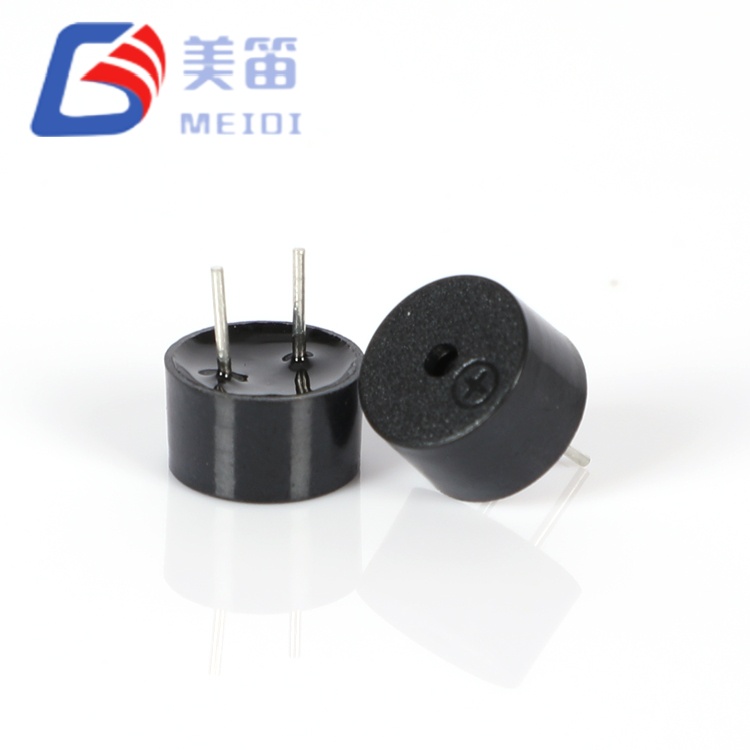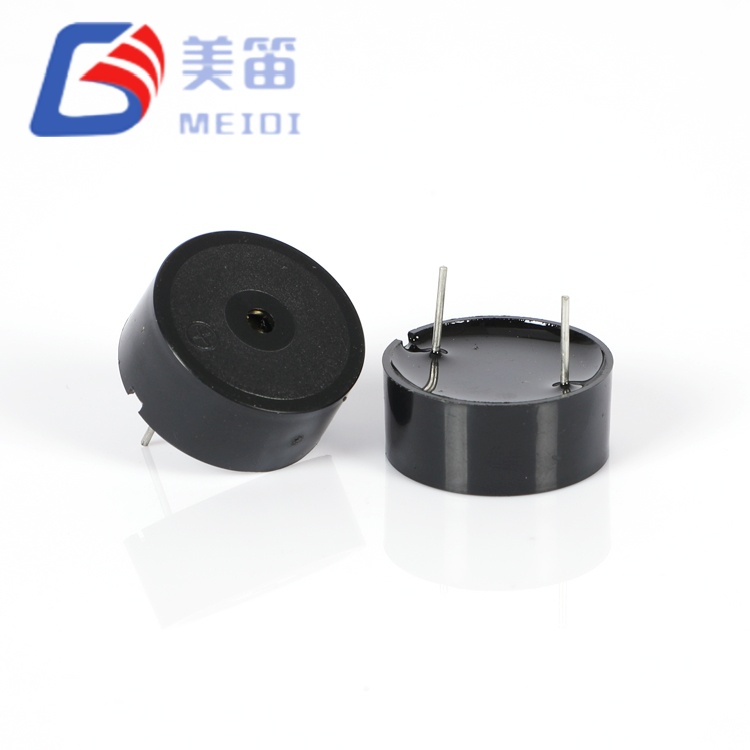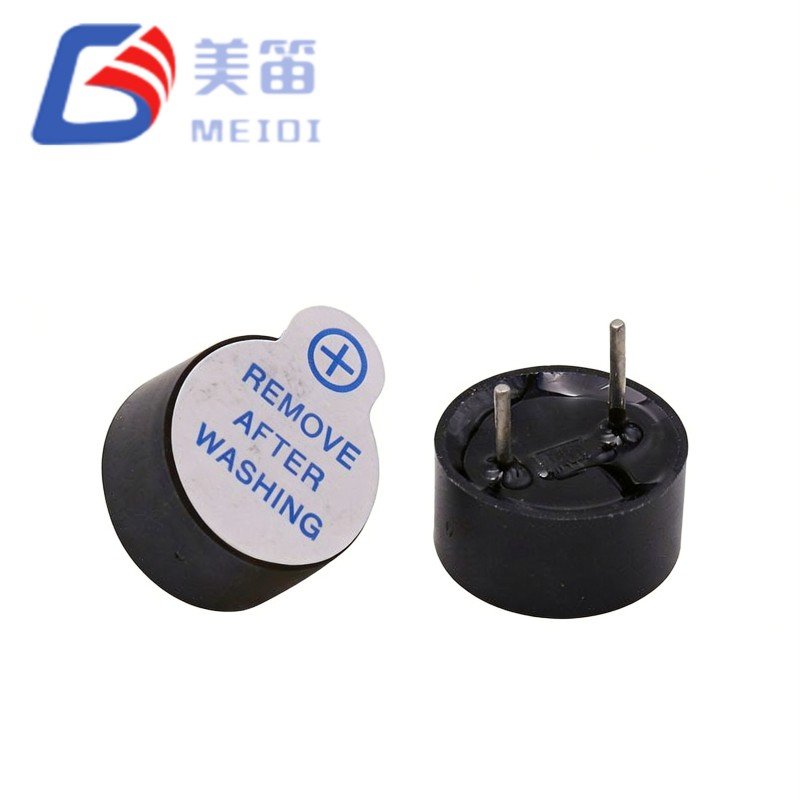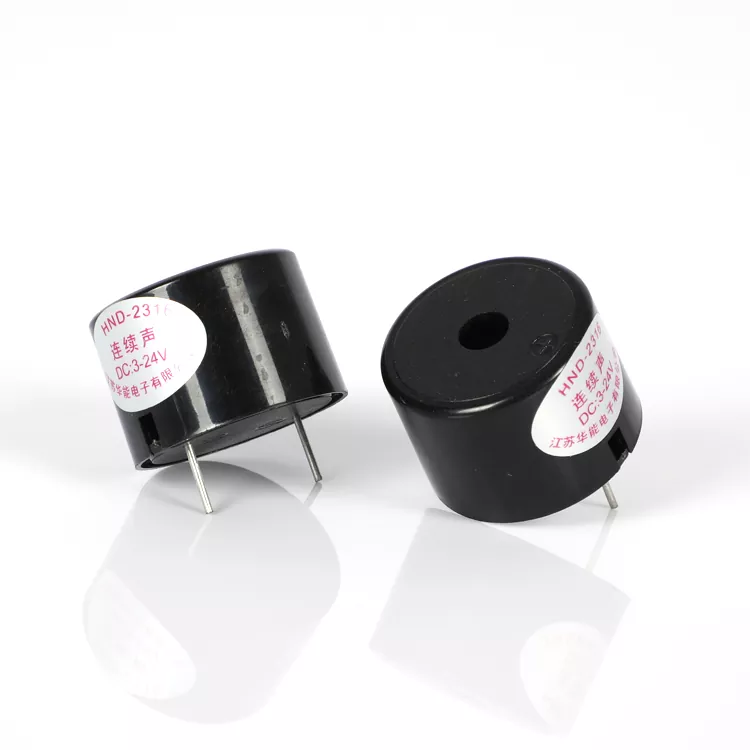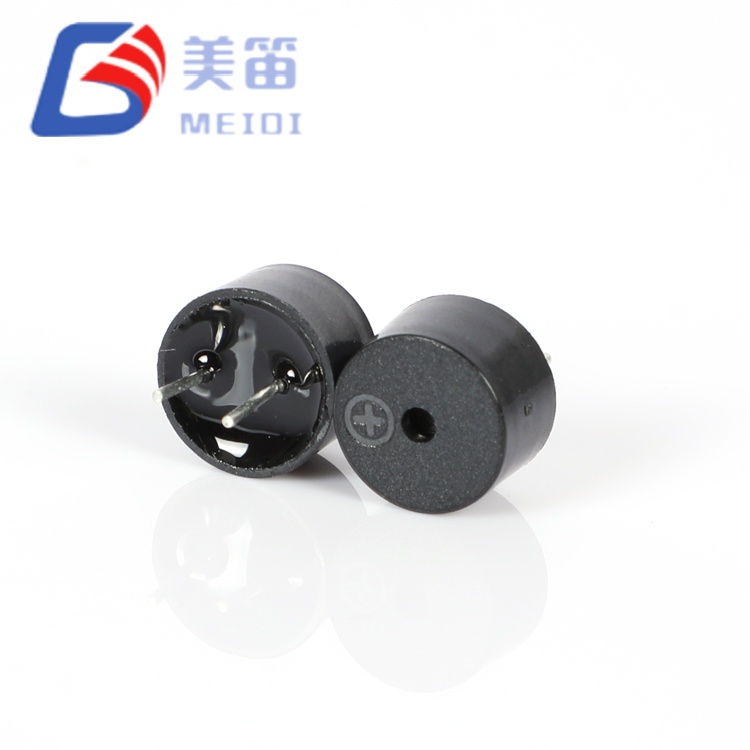
Un cicalino magnetico passivo riduce il design all'acustica essenziale componenti: una bobina, un magnete permanente e un sottile diaframma ferromagnetico. Non c'è un oscillatore integrato. Per generare il suono, l'utente deve fornire un file corrente alternata o un segnale CC commutato che corrisponda a quello meccanico frequenza di risonanza del gruppo diaframma. Questo pone la responsabilità per la generazione del tono sul circuito host, ma in cambio fornisce la completezza controllo su tono, volume e ciclo di lavoro. Perché la forma d'onda del drive lo è generato esternamente, una singola uscita PWM del microcontrollore può pilotarne più è possibile utilizzare cicalini passivi a frequenze diverse oppure un unico cicalino produrre una serie di modelli di allerta.
Il diaframma all'interno di un cicalino magnetico passivo si muove verso il nucleo magnetico quando la corrente scorre attraverso la bobina, poi ritorna indietro quando la corrente si ferma. Ripetendo questo alla risonanza meccanica si produce il tono più forte. Il il progettista imposta la frequenza di azionamento, il che significa che è possibile azionare lo stesso cicalino leggermente fuori risonanza per produrre un tono diverso a volume ridotto, oppure guidato nell'esatto punto di risonanza per la massima pressione sonora. La tensione l'ampiezza del segnale di comando influisce direttamente sul volume e su una serie è possibile aggiungere un resistore per limitare la corrente di picco durante i transitori di commutazione. Rispetto ad unACicalino piezoelettrico attivoo aCicalino magnetico attivo, che bloccano la frequenza su un valore fisso oscillatore interno, il tipo passivo è l'opzione più adattabile quando il il sistema dispone già di un circuito di generazione dei toni.
I cicalini passivi magnetici sono comunemente avvolti su impedenze di bobina specifiche 8Ω, 16Ω, 42Ω o superiore, che determinano l'assorbimento di corrente in un dato momento tensione di comando. Le bobine a bassa impedenza possono fornire un'uscita audio più elevata ma richiedono più corrente di azionamento, quindi la selezione comporta un compromesso tra rumorosità e consumo energetico. Le frequenze di risonanza variano tipicamente da Da 200 Hz a 3 kHz, con diaframmi più grandi che producono toni più bassi. Designer spesso usa unCicalino elettromagneticodi questo tipo accanto unCicalino piezoelettricoo aPiezoelettrico passivo Cicalinonei sistemi di allarme multitono, dove gestisce l'unità magnetica la banda a bassa frequenza e l'elemento piezoelettrico coprono quella più alta frequenze.
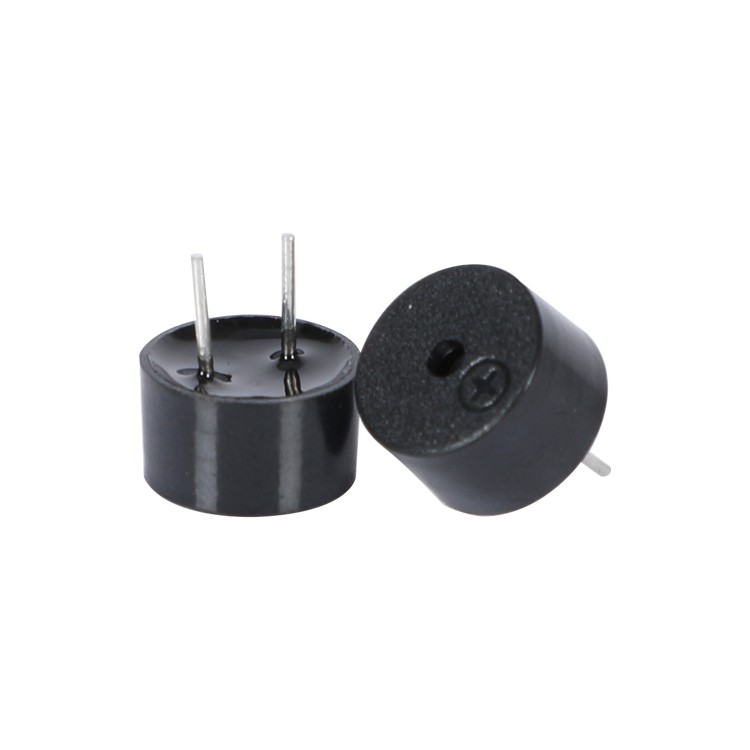
Questi cicalini sono disponibili con foro passante, cavo e montaggio superficiale formati. La versione con pin a foro passante è adatta alle schede saldate ad onda, mentre I modelli con cavo consentono di posizionare il cicalino lontano dalla scheda principale per un migliore accoppiamento acustico al pannello frontale. UNCicalino magnetico passivo SMD fornisce la stessa unità esterna caratteristiche in un pacchetto compatibile con il riflusso, adatto per l'automazione assemblaggio ad alto volume. Durante il montaggio la membrana esposta deve essere mantenuta libera di flusso, rivestimento conforme e altri contaminanti che potrebbero caricare il superficie vibrante e ridurre la potenza.
I cicalini magnetici passivi vengono utilizzati laddove un sistema già genera segnali in audiofrequenza. Nell'elettronica di consumo, forniscono la pressione dei tasti feedback e toni di allarme nei dispositivi dotati di microcontrollore dedicato con uscite timer di riserva. I moduli del cruscotto automobilistico li utilizzano per clic degli indicatori di direzione e segnali acustici di avvertimento, azionati dall'unità di controllo della carrozzeria. Pannelli di allarme di sicurezza e sistemi citofonici li impiegano per produrre modelli di allarme distintivi che differenziano intrusione, incendio e stato notifiche. Incorporano anche PLC industriali e controller integrati questi cicalini per l'indicazione di guasto locale, dove il tono può essere variato dal programma di controllo senza modificare l'hardware.
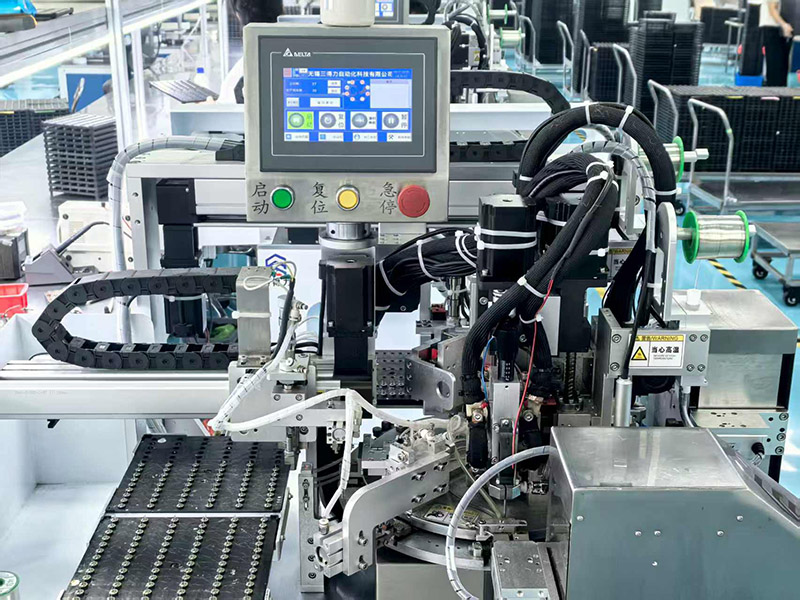
MEIDIproduce ronzatori magnetici passivi su linee che integrano automatismi avvolgimento della bobina, formazione del diaframma e assemblaggio del magnete. Ogni lotto viene campionato per impedenza, frequenza di risonanza e livello di pressione sonora, con i dati registrato rispetto alla data di produzione per una completa tracciabilità. La ISO9001 il quadro di qualità comprende anche test periodici di affidabilità termica resistenza agli urti, alle vibrazioni e al calore della saldatura. Per progetti OEM che richiedono un'impedenza specifica della bobina o una geometria dell'alloggiamento personalizzata, l'ingegneria MEIDI il team può fornire in anticipo prototipi rapidi e rapporti di caratterizzazione impegnarsi nella produzione in serie. Ciò consente ai progettisti di verificare il prestazioni acustiche nel loro involucro reale prima di finalizzare il conto di materiali.
Posso pilotare un cicalino passivo magnetico direttamente da un pin del microcontrollore?
Sì, a condizione che il pin possa fornire la corrente richiesta nel modo previsto tensione di comando. Molti microcontrollori da 3,3 V e 5 V possono pilotare un'alta impedenza cicalino passivo direttamente attraverso un resistore limitatore di corrente. Per più forte uscita o per bobine a bassa impedenza, si consiglia un buffer a transistor.
In cosa differisce il suono di un cicalino passivo magnetico da quello di un cicalino passivo piezoelettrico?
I tipi magnetici producono un tono più caldo e pieno alle frequenze più basse, mentre i cicalini passivi piezoelettrici generano un suono più nitido e più acuto. La versione magnetica tende anche ad avere una risonanza più ampia, rendendo il volume meno sensibile alle piccole variazioni di frequenza nel segnale pilota.
Un cicalino magnetico passivo richiede un diodo flyback?
L'induttanza della bobina può generare picchi di tensione quando il segnale di comando è attivo commutato. Nella maggior parte delle applicazioni a bassa tensione, la resistenza interna del la bobina e la bassa tensione di alimentazione mantengono questi picchi entro limiti di sicurezza. Quando pilotato a tensioni più elevate o tramite un transistor, un piccolo diodo flyback attraverso i terminali della bobina può proteggere il dispositivo di commutazione.
La tabella seguente elenca tutte le specifiche standard dei prodotti di questa serie. Soluzioni personalizzate sono disponibili su vostra richiesta; non esitate a contattarci per ulteriori requisiti di personalizzazione.
| Modello | Immagine del prodotto | Tensione nominale (Vo-p) | Tensione operativa (Vo-p) | Livello di pressione sonora @10 cm (dB) | Corrente operativa (mA) | Impedenza della bobina (Ω) | Frequenza di risonanza (Hz) | Temperatura operativa (℃) | Peso (g) | Dimensioni (mm) |
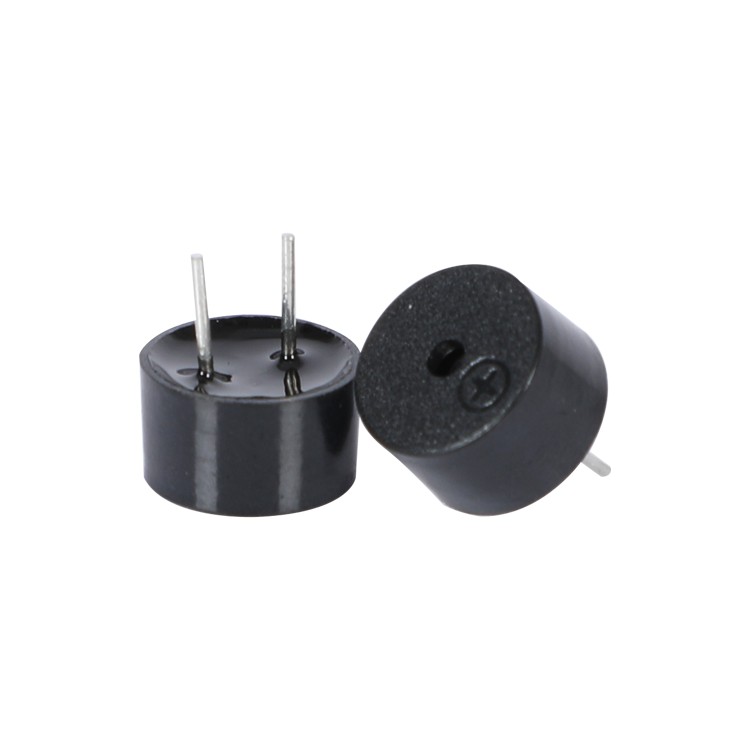
| QMB-09A-03 |
|
3 | 1,5~4,5 | ≥85 | ≤80 | 16±5 | 2700±300 | -20~+70 | 0.68 | Ø9,0×4,2 |
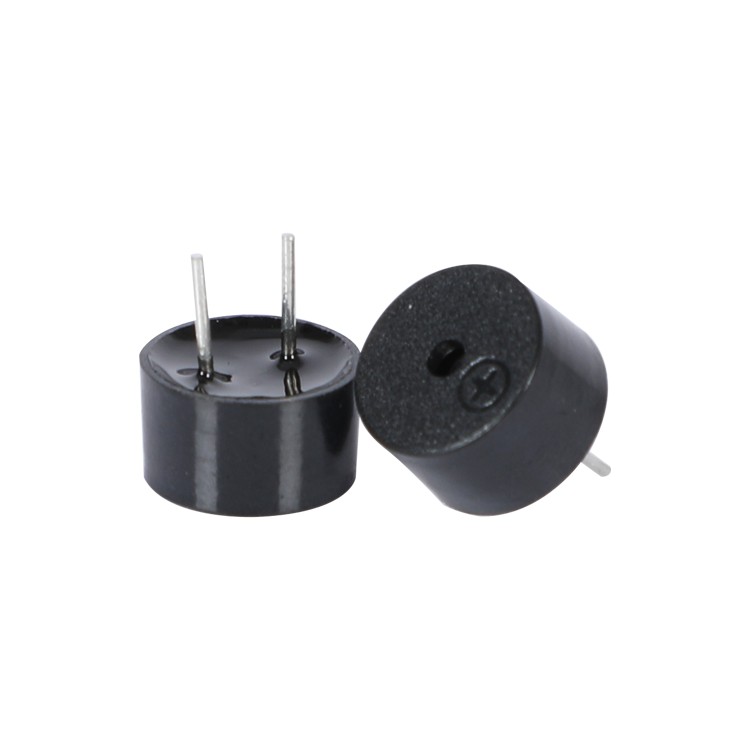
| QMB-09A-05 |
|
5 | 3~7 | ≥85 | ≤60 | 42±5 | 2700±300 | -20~+70 | 0.68 | Ø9,0×4,2 |
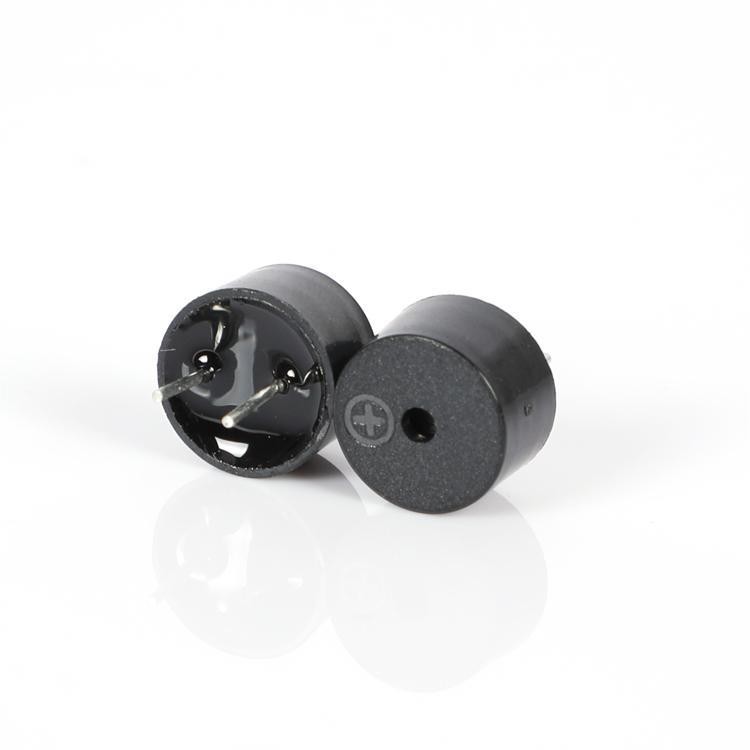
| QMB-09B-03 |
|
3 | 1,5~4,5 | ≥85 | ≤80 | 16±5 | 2700±300 | -20~+70 | 0.71 | Ø9,0×5,5 |
| QMB-09B-05 |
|
5 | 3~7 | ≥85 | ≤60 | 42±5 | 2700±300 | -20~+70 | 0.71 | Ø9,0×5,5 |