Come collegare e pilotare un cicalino: guida al cablaggio per attivo, passivo, piezoelettrico e magnetico (2026)
Come collegare e pilotare un cicalino: guida al cablaggio per attivo, passivo, piezoelettrico e magnetico (2026)
Cablare un circuito cicalino sembra banale finché il primo prototipo non diventa silenzioso, ripristina il microcontrollore o brucia un transistor. Il motivo per cui si verificano la maggior parte dei guasti al circuito del cicalino non è il componente, ma la confusione dei tipi di segnale. Un cicalino attivo richiede una corrente continua costante; un buzzer passivo vuole un'onda quadra; un elemento piezoelettrico si comporta come un condensatore mentre una bobina magnetica ripristina la tensione quando è spenta. Questa guida del 2026 mostra come collegare e pilotare correttamente un circuito cicalino per ogni famiglia comune, con topologie di circuiti di azionamento reali, una tabella per la risoluzione dei problemi e specifiche MEIDI verificate.
Punti chiave
Abbina il segnale al tipo.Un cicalino attivo suona su DC; un cicalino passivo necessita di PWM o di un'onda quadra esterna. L'alimentazione del segnale sbagliato è la causa n. 1 di un circuito del cicalino silenzioso.
Rispettare la polarità sui segnalatori acustici attivi.Invertire i cavi e un cicalino attivo potrebbe non suonare mai o danneggiare il suo oscillatore interno.
Proteggi il conducente.I cicalini magnetici sono induttivi: aggiungi sempre un diodo flyback e utilizza un transistor quando la corrente supera quella che il pin GPIO può fornire.
Guidare in risonanza per il volume.Ogni cicalino passivo ha una frequenza di risonanza (spesso 2,7–4 kHz); l'uscita fuori risonanza diminuisce bruscamente.
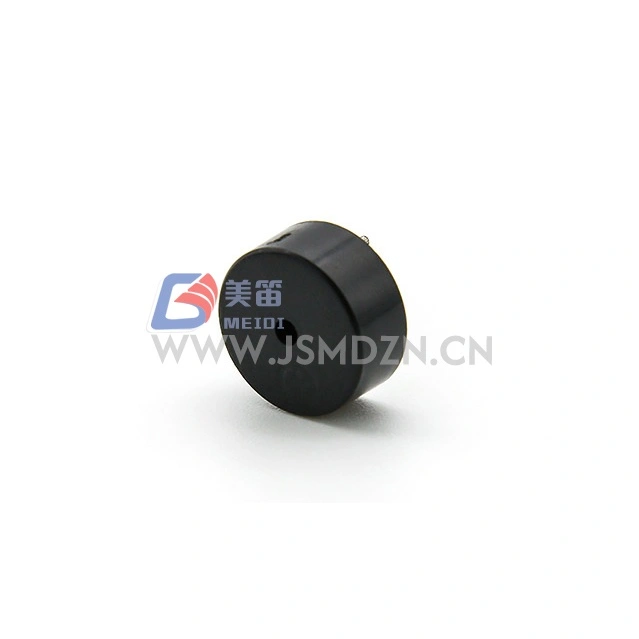
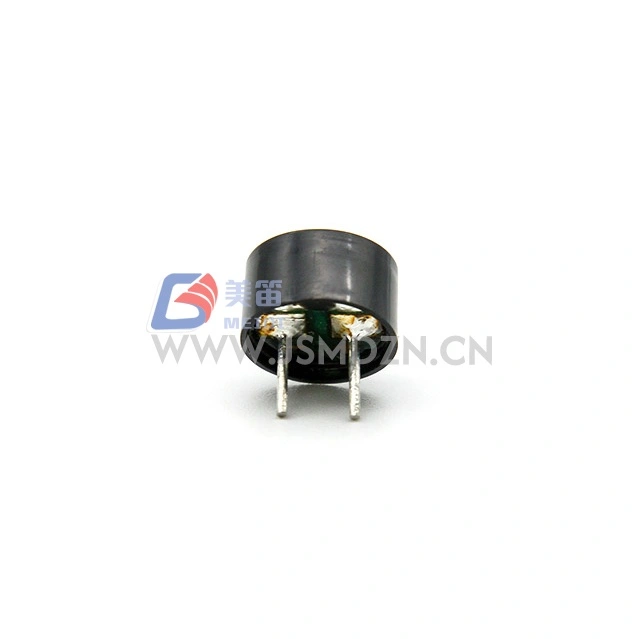
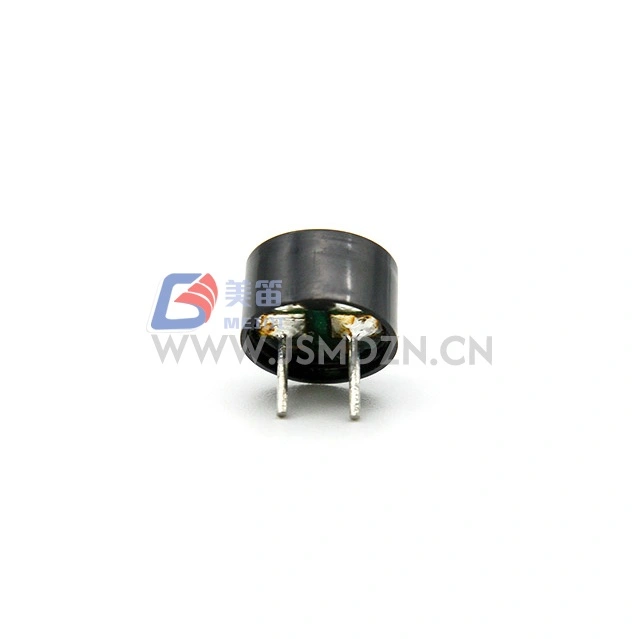
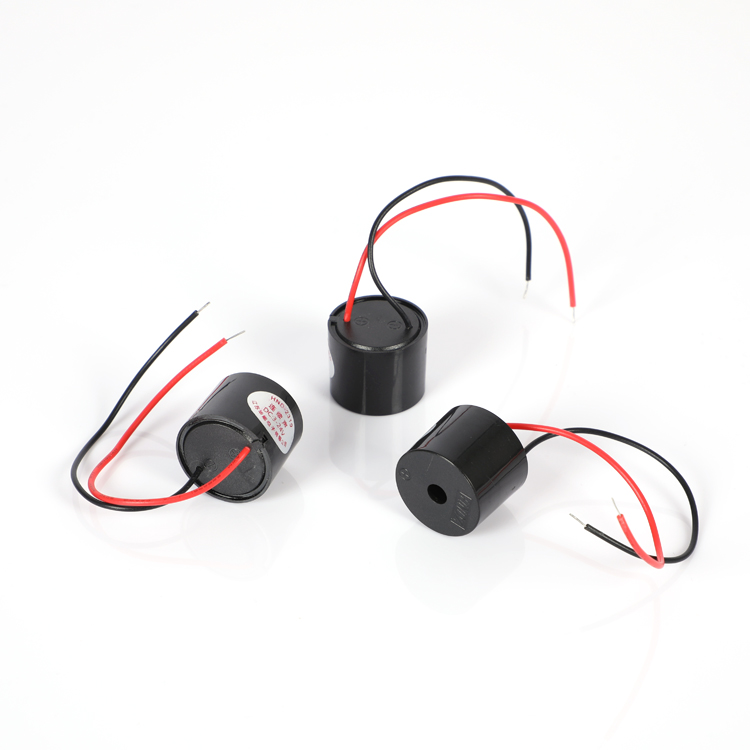
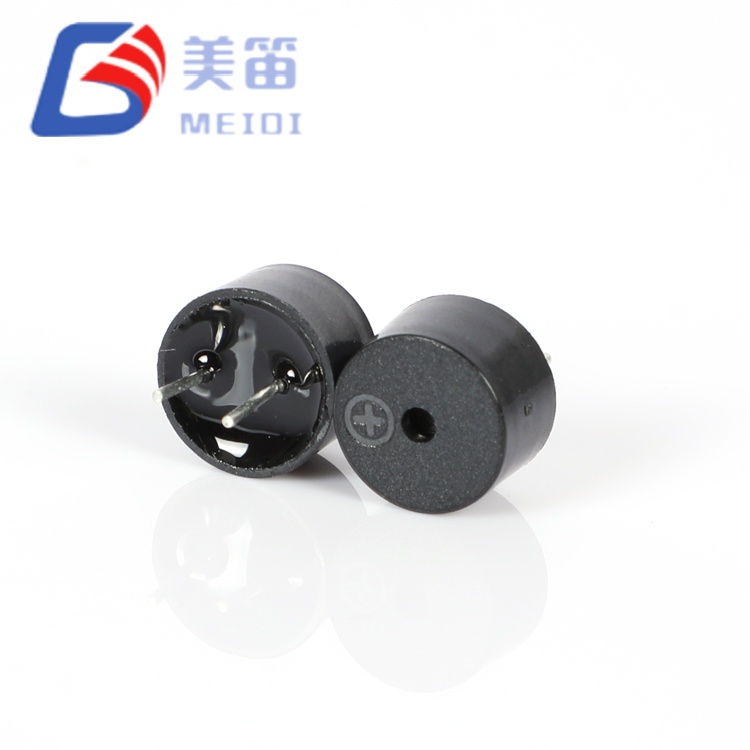
Una regola immagine per pagine veloci.Mantieni l'articolo leggero; è sufficiente una sola foto del prodotto per illustrare il particolare senza rallentare la pagina.
1. Tipi di cicalino in breve: attivo vs passivo, piezoelettrico vs magnetico
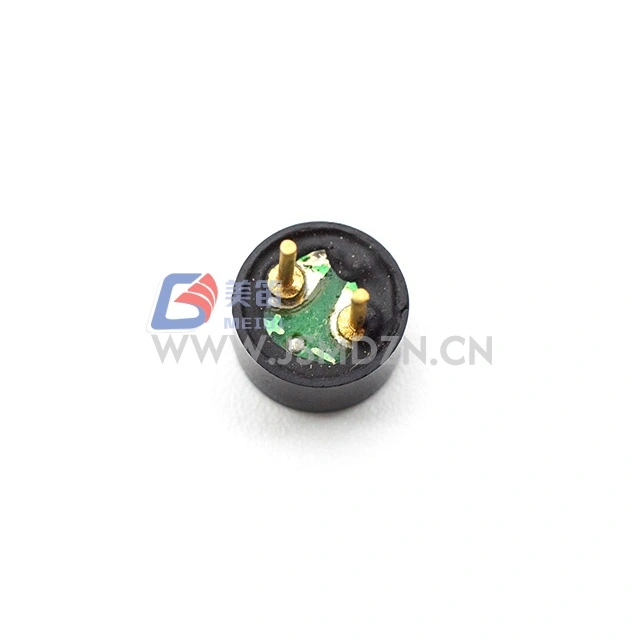
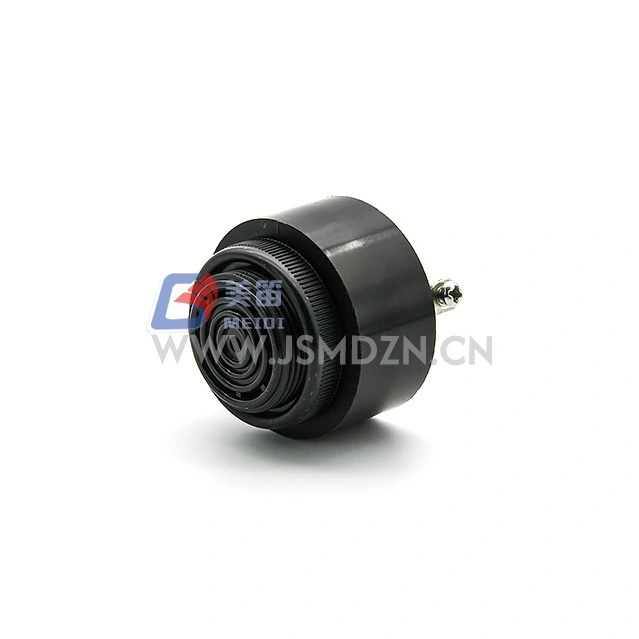
Prima di costruire qualsiasi circuito cicalino, identifica ciò che effettivamente hai. Le quattro famiglie si comportano diversamente al banco, e il cablaggio viene deciso da due domande: ha un oscillatore incorporato e il suono è prodotto da un disco ceramico o da una bobina?
Famiglia
Oscillatore interno?
Segnale di guida
Polarità
Corrente tipica
Miglior utilizzo
Piezo attivo
SÌ
Tensione CC
Polarizzato (+ / −)
Molto basso
Allarmi a tono fisso, timer
Piezo passivo
NO
Onda quadra CA/PWM
Solitamente non polare
Basso (1–10 mA)
Melodie, avvisi IoT
Magnetico attivo
SÌ
Tensione CC
Polarizzato (+ / −)
Moderato (≤30 mA)
Feedback sugli elettrodomestici
Magnetico passivo
NO
Onda quadra mezza/intera
Polarizzato (+ / −)
Superiore (≤80 mA)
Allarmi industriali, SMD
Un modo pulito per distinguerli sul banco: collega il componente a un'alimentazione da 5 V CC. Se emette un segnale acustico immediatamente, è attivo. Se rimane silenzioso, è passivo e necessita di una sorgente di frequenza, esattamente la trappola che fa sembrare rotto il primo circuito del cicalino.
2. Cosa serve prima di cablare un circuito del cicalino
Un circuito cicalino affidabile è costruito da una distinta base breve e prevedibile. Non ti serve molto, ma ogni parte ha un lavoro:
Cicalino— il trasduttore (piezo o magnetico, attivo o passivo).
Fonte di energia— CC regolata, in genere 3 V, 5 V o 12 V, adattata alla potenza nominale del componente.
Microcontrollore o interruttore— Arduino, ESP32 o un semplice pulsante per gestire il segnale.
Resistenza di limitazione della corrente (100 Ω)— protegge il GPIO dell'MCU durante il pilotaggio diretto di un piezoelettrico.
Transistor NPN (2N2222 / BC547) + resistenza base 1 kΩ— funge da interruttore per carichi a corrente maggiore.
Diodo flyback (1N4148)— essenziale attraverso le bobine magnetiche per assorbire i campi elettromagnetici posteriori.
Breadboard, cavi di collegamento, multimetro— per l'assemblaggio e la risoluzione dei problemi.
3. Come collegare un cicalino attivo (piezoelettrico e magnetico)
Un cicalino attivo contiene già il suo oscillatore, quindi il circuito del cicalino è solo un interruttore di alimentazione. La trappola è la polarità.
3.1 Cablaggio piezo attivo
Identificare il cavo positivo (filo più lungo o segno “+”). Collegarlo al segnale/VCC e il cavo negativo a GND. Su un Arduino, imposta il pinALTOsuonare,BASSOfermarsi. Non è necessario alcun codice dell'oscillatore: il circuito interno fa il lavoro.
3.2 Cablaggio magnetico attivo
Si applica la stessa logica, ma un cicalino magnetico attivo assorbe più corrente. Se ha una tensione nominale inferiore a circa 30 mA, spesso puoi pilotarlo da un pin GPIO attraverso un resistore da 100 Ω; oltre a ciò, utilizzare un transistor in modo da non sovraccaricare il microcontrollore. In ogni caso, mantieni la polarità corretta.
Perché un cicalino attivo silenzioso è solitamente un problema di polarità
Se il circuito del cicalino utilizza una parte attiva e non succede nulla, scambia i cavi. I buzzer attivi sono polarizzati; invertirli impedisce l'oscillazione e può danneggiare il circuito integrato interno. Una parte passiva, al contrario, di solito funziona in entrambi i modi.
4. Come pilotare un cicalino passivo (piezoelettrico e magnetico)
Un cicalino passivo non ha oscillatore, quindi il circuito del cicalino deve generare il tono. È qui che entra in gioco PWM o un generatore di funzioni.
4.1 Azionamento piezoelettrico passivo
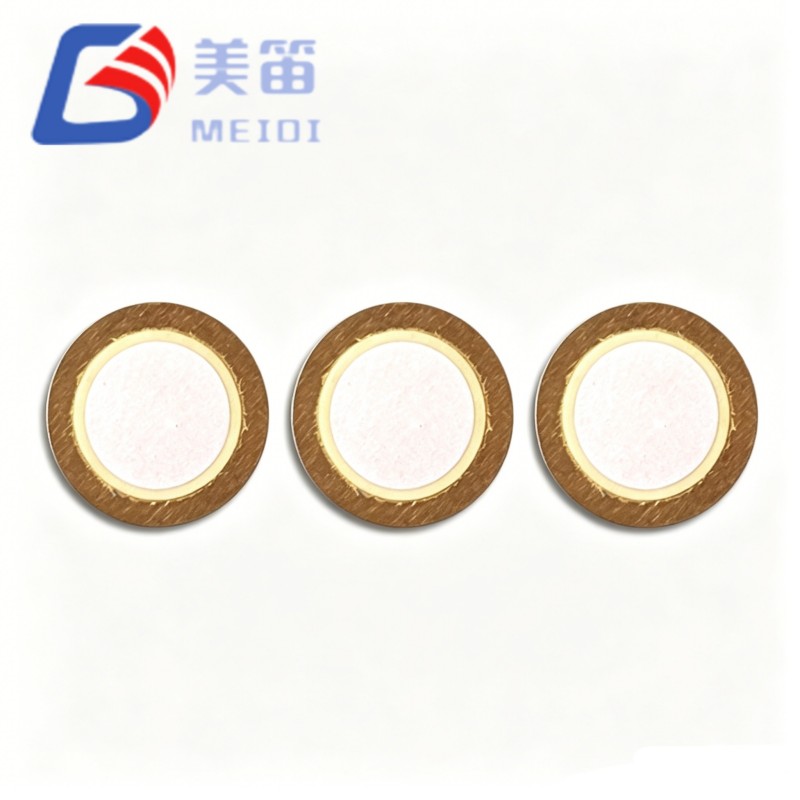
Collega un cavo a un pin compatibile con PWM e l'altro a GND. Usa iltono (pin, frequenza, durata)funzionare su Arduino, oppure generare un'onda quadra alla frequenza di risonanza. Poiché un piezoelettrico è capacitivo, non è richiesto alcun diodo flyback e un resistore in serie è opzionale ma protegge il pin.
4.2 Azionamento magnetico passivo
Un cicalino magnetico passivo è induttivo. Guidalo con un'onda quadra attraverso un transistor e posiziona un diodo flyback 1N4148 attraverso la bobina (catodo sul lato positivo). Senza il diodo, il collasso del campo magnetico riporta la tensione nel microcontrollore quando il segnale si interrompe.
5. Topologie di azionamento del circuito del cicalino: GPIO, transistor e push-pull
La giusta topologia di azionamento dipende dal livello di volume del circuito del cicalino e dalla quantità di corrente che la sorgente può fornire.
Topologia
Meglio per
Parti chiave
Corrente massima
Oscillazione della tensione
GPIO diretto
Piezo attivo/SMD a bassa corrente
Pin MCU + resistenza da 100 Ω
≤30mA
Fornitura V
Driver del transistor
Cicalini passivi o 12–24 V
NPN (2N2222/BC547) + base R 1 kΩ + diodo 1N4148
~600mA
Fornitura V
Push-pull (ponte H)
Uscita più rumorosa, allarmi
2 transistor o circuito integrato driver TC4427
Alto
2× alimentazione V (≈ +6 dB)
Per ottenere il massimo SPL, uno stadio push-pull raddoppia la tensione picco-picco attraverso l'elemento, quadruplicando la potenza acustica e aggiungendo circa 6 dB. Questa è la topologia utilizzata nei cicalini di allarme per esterni e industriali dove ogni decibel conta.
6. Cablaggio di un cicalino SMD in un PCB
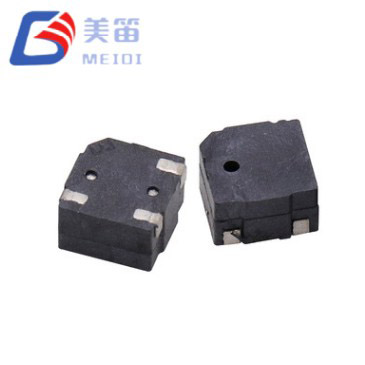
I cicalini a montaggio superficiale come MEIDI HN-9042W (SMD passivo magnetico 9×4,2 mm) o MLT-1230 (SMD piezoelettrico) vengono posizionati tramite pick-and-place e ridisposti con il resto della scheda. Due regole mantengono affidabile il circuito del cicalino in produzione:
Segui il profilo di riflusso.Le parti piezoelettriche e magnetiche SMD sono sensibili al calore; rimanere entro la temperatura e il tempo di picco consigliati.
Attenzione alla cavità acustica.Un volume posteriore sigillato dietro l'elemento può aggiungere 6–10 dB alla risonanza, mentre un montaggio a pannello piatto può attenuarla. Eseguire il test nell'involucro finale prima di bloccare il layout.
7. Specifiche del cicalino MEIDI reale
La tabella seguente utilizza parametri verificati dal catalogo unificato MEIDI: nessun valore stimato. Queste sono le parti che inseriresti effettivamente quando costruisci un circuito cicalino dalla nostra gamma.
8. Risoluzione dei problemi di un circuito del cicalino
La maggior parte dei guasti sul campo in un circuito del cicalino sono associati a un breve elenco di cause. Utilizzare questa tabella prima di sostituire le parti nel circuito del cicalino.
Sintomo
Probabile causa
Aggiustare
Nessun suono
Alimentazione passiva solo CC o polarità invertita su attivo
Usa PWM per passivo; controlla +/- su attivo
Debole o silenzioso
Guidato lontano dalla frequenza di risonanza
Guida alla frequenza di risonanza (2,7–4 kHz)
Solo facendo clic
Cicalino attivo pilotato da tone()/PWM
Alimentare CC fissa al cicalino attivo
L'MCU si ripristina
Back-EMF dalla bobina magnetica/spunto
Aggiungi diodo flyback + tappo di massa; utilizzare il transistor
Tono distorto
Ciclo di lavoro errato o disadattamento di tensione
Onda quadra al 50%; partita classificata V
9. Errori comuni che uccidono un circuito del cicalino
Tipo di segnale errato.Il passivo necessita di un segnale oscillante; l'attivo ha bisogno di DC. Mescolarli è la causa più comune del cicalino silenzioso.
Nessun diodo flyback sulle parti magnetiche.La forza elettromotrice posteriore della bobina finirà per distruggere il pin del driver.
Guida magnetica direttamente da GPIO.La corrente supera il limite di sicurezza del pin: utilizzare un transistor.
Ignorando la risonanza.Un cicalino passivo pilotato a 500 Hz dal suo punto di risonanza può diminuire di 10–15 dB.
Surriscaldamento dell'SMD durante il riflusso.Seguire il profilo o l'elemento si depolarizza.
10. Domande frequenti
Ho bisogno di una resistenza con un cicalino piezoelettrico?
Un cicalino piezoelettrico standard è un carico capacitivo e generalmente non necessita di un resistore di limitazione della corrente in serie come fa un LED. Un piccolo resistore da 100 ohm tra il pin MCU e il cicalino è comunque una buona pratica per proteggere il GPIO. I cicalini magnetici assorbono corrente costante e necessitano invece di un diodo flyback e spesso di un transistor.
Posso collegare un buzzer direttamente a un pin Arduino?
Solo i cicalini piezoelettrici o SMD attivi a bassa corrente con tensione nominale inferiore a circa 30 mA possono essere pilotati direttamente da un pin GPIO. I cicalini magnetici e i tipi passivi che necessitano di più corrente devono utilizzare un transistor NPN o un driver MOSFET più un diodo flyback, altrimenti rischi di danneggiare il microcontrollore.
Dovrei scegliere un cicalino attivo o passivo?
Scegli un cicalino attivo quando hai bisogno di un solo tono fisso e desideri il cablaggio più semplice: suona non appena viene applicata l'alimentazione CC. Scegli un cicalino passivo quando hai bisogno di melodie, tono variabile o schemi di allarme, perché è pilotato da un segnale PWM o ad onda quadra esterno.
Perché il mio cicalino passivo fa solo clic invece di emettere un segnale acustico?
Un cicalino passivo produce suono solo quando riceve un segnale oscillante come un'onda quadra PWM. Se si alimenta con corrente continua fissa o se l'alimentazione si interrompe, si sentirà un clic senza segnale acustico. Utilizzare la funzione tone() o un generatore di frequenza alla frequenza di risonanza del cicalino.
Quali certificazioni dovrebbe possedere un produttore affidabile di cicalini?
Per i componenti destinati all'esportazione dovresti cercare la qualità ISO 9001 e ISO 14001 e la gestione ambientale, oltre alla conformità RoHS e REACH per la restrizione delle sostanze pericolose. MEIDI detiene le certificazioni ISO 9001, ISO 14001, RoHS e REACH per tutta la sua gamma di cicalini piezoelettrici e magnetici.
Hai bisogno di specifiche verificate per il tuo prossimo progetto? MEIDI è un produttore di cicalini del Jiangsu con 15 anni di esperienza nell'esportazione (fabbrica fondata nel 2011), certificato ISO 9001, ISO 14001, RoHS e REACH.Richiedi scheda tecnica e preventivo →
Utilizziamo i cookie per offrirti una migliore esperienza di navigazione, analizzare il traffico del sito e personalizzare i contenuti. Utilizzando questo sito, accetti il nostro utilizzo dei cookie. politica sulla riservatezza